AI 与硬件
MIT Media Lab 的 AMI 如何为截肢者重建本体感觉
完整中文导读
MIT Media Lab 提出主动肌-拮抗肌肌神经接口(AMI),通过手术将截肢残端内的肌肉成对机械连接,让假肢关节的位置与运动信息经神经回传大脑,从而恢复本体感觉。
中文整理
作者 / 来源:MIT Media Lab Projects · 原文时间未提供
原作者信息要点
材料称,人类即使闭眼也能准确感知四肢的位置、速度和力矩,这种能力称为本体感觉,使人能精确控制身体运动。当前常规假肢不向神经系统提供反馈,因此截肢者若不看假肢关节,就无法感知其位置、速度和力矩,控制困难。
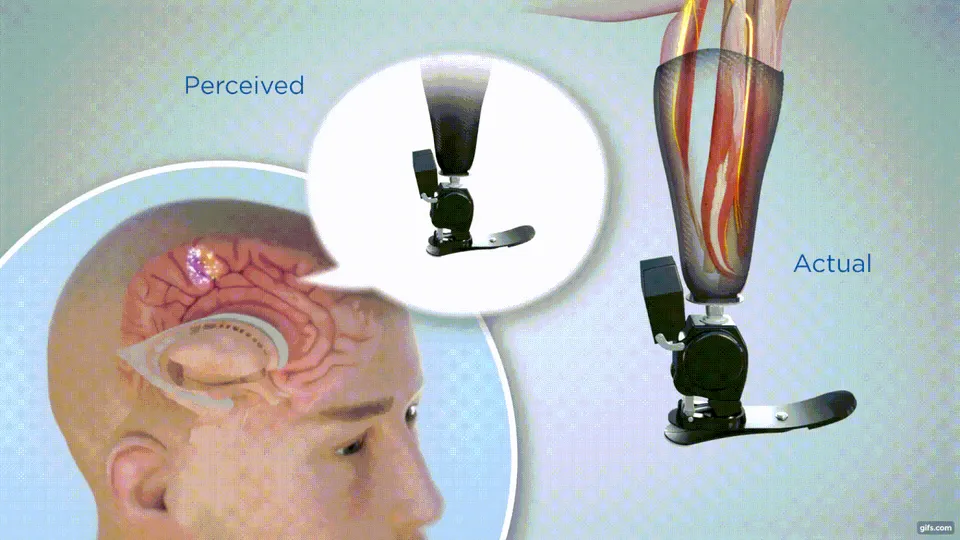
为改善假肢控制体验,MIT Media Lab 研究人员发明了拮抗肌-肌神经接口(AMI),用于为截肢者恢复本体感觉。材料解释,完整生物肢体的本体感觉由作用于同一关节、相互对抗的肌肉中的生物传感器介导。
AMI 由机械连接的两块肌肉组成,即主动肌与拮抗肌;主动肌收缩时拮抗肌被拉伸,反之亦然。其目的是控制和解读来自仿生关节的本体感觉反馈。截肢手术中,外科医生在残肢内将成对肌肉连接起来形成 AMI,可为多个假肢关节建立多组 AMI 肌肉对。
置于每块 AMI 肌肉上的人工肌肉电极与先进仿生肢体内的小型计算机通信,控制仿生关节运动。仿生肢体移动时,AMI 使截肢者能感受到其位置和运动。
材料称 AMI 在 MIT 进行了广泛临床前验证,随后在布莱根妇女医院福克纳医院实施于人类患者,并在 MIT 进行仿生实现。2018 年 5 月 30 日发表于 Science Translational Medicine 的论文讨论了 AMI 的首次人体实现:在患者膝下截肢时,于残肢内手术构建了两个 AMI。每个 AMI 向机械踝足假肢的一个关节发送控制信号,并将该关节运动的本体感觉信息传回患者中枢神经系统。
材料称,患者移动幻肢时,重新连接的肌肉以动态配对自然运动,通过神经向大脑发送本体感觉信息,因此即使蒙眼也能体验踝足位置和运动的自然感觉。与一组传统截肢患者相比,该 AMI 患者对仿生假肢运动有更好的意向性控制。此外,上下楼梯时,由中枢神经系统介导的自然运动模式作为不自主的反射行为通过合成肢体出现;在试验中,上下楼梯时自然足部放置的复杂细节在患者未有意移动仿生肢体的情况下出现。
材料还称,这是首个具有假肢关节力矩自然神经反馈的闭环关节控制系统,并显示该系统改善了功能。除功能改善外,该 AMI 患者的行为举止仿佛仿生肢体是其一部分。首次佩戴几分钟后,患者描述与设备的关系时说:“机器人成了我的一部分。”由于患者神经系统与假肢双向连接,实现了神经学具身。
材料将这一设计范式称为 NeuroEmbodied Design,即设计者同时设计人体血肉骨骼与合成物,以增强人类神经系统与建造世界之间的双向通信。资深作者兼项目主任 Hugh Herr 教授表示,过去人类以工具方式使用技术,现在正开始进入人机交互的新时代,即完全神经学具身,所设计之物真正成为我们的一部分、我们身份的一部分。材料展望未来生物与非生物、人类与非人类、自然与非自然的界限将永远模糊。
材料称,首位接受 AMI 手术的患者 Jim Ewing 数年前在开曼群岛攀岩时受伤。他在膝下截肢时用原生肌肉实施 AMI 的手术被命名为“Ewing Amputation”以纪念他。被重建为赛博格后,Jim 重返开曼群岛再次攀岩。
本站整理与观察
本站观察:材料将 AMI 描述为一种通过手术把残肢内成对肌肉机械连接、并借助电极与仿生肢体计算机通信的接口,其核心主张是恢复本体感觉并实现双向神经通信。
本站观察:材料给出的关键时间与地点包括 2018 年 5 月 30 日发表于 Science Translational Medicine 的论文、MIT Media Lab 的临床前验证、布莱根妇女医院福克纳医院的手术实施,以及首位患者 Jim Ewing 的膝下截肢与再次攀岩经历。
本站观察:材料中“更好意向性控制”“闭环关节控制改善功能”“神经学具身”等表述属于原作者及其团队的研究结论或主张,材料未提供独立第三方验证、样本规模或量化数据,因此应视为该来源的声称而非本站已验证事实。
本站观察:材料未说明 AMI 的适用人群范围、长期效果、风险、成本或可及性,也未提供除 Jim Ewing 之外的患者数据,这些信息在材料中缺失。
本整理仅依据所提供材料,未独立核实论文、手术、患者经历或研究结论;材料未给出样本量、对照细节、量化结果、长期随访、风险与适用条件,因此无法评估 AMI 的普遍有效性或安全性。材料中“首个”“更好”“改善功能”等表述为原作者主张,本站未作外部验证。
本文为来源内容的中文摘要与整理,不代表原文全文翻译。完整信息请查阅来源原文。