AI 与硬件
Axis Robotics 众包浏览器遥操作机器人数据采集
完整中文导读
Axis Robotics 让任何有浏览器的人远程操控真实或模拟机器人来生成训练数据,数据记录在 Base 链上,无需个人硬件或实验室。该方案把物理遥操作从重资产硬件约束变成可扩展的无需许可数据引擎,能以远低于实验室的成本生成数百万条已验证轨迹。系统覆盖多场景、原子技能、随机化与轨迹,通过 IsaacSim 数据增强应对 sim-to-real 迁移,构建众包数据集提升机器人泛化能力。
中文整理
作者 / 来源:wazir (@Wazir_____) · 原文时间:2026年10月15日 04:03(北京时间)
原作者信息要点
作者wazir称,Axis Robotics让任何拥有浏览器的人远程操控真实或模拟机器人来生成训练数据,数据记录在Base链上,无需个人硬件或实验室。
作者称该模式把物理遥操作从资本密集的硬件约束转变为可扩展的无需许可的数据引擎,能以远低于实验室成本的方式生成数百万条经过验证的轨迹。
作者称系统覆盖场景、原子技能、随机化和轨迹,以产出多样、高价值的数据,推动物理AI超越重复性操作。
作者引用@Wazir_____的内容称,Axis通过IsaacSim中的数据增强和社区贡献来应对仿真到现实的迁移挑战,构建可扩展的众包数据集以提升机器人泛化能力。
引用内容称,人类在模拟环境中的演示产生训练数据,用于训练AI模型,使机器人能处理整理物品、浇花等不可预测的物理任务;用户通过浏览器模拟操控虚拟机械臂完成抓取等任务。
作者称该方案解决的核心机器人难题是将演示数据转化为真正的适应能力,以应对环境、物体或条件意外变化。
作者附有一张图,称其展示了完整流程,并给出链接https://s.kaito.ai/qTXv5bg。
本站整理与观察
本站观察:材料中关于“数百万条经过验证的轨迹”“远低于实验室成本”“记录在Base链上”等表述均来自作者单方声称,未提供可核验的数据、成本对比或链上记录细节。
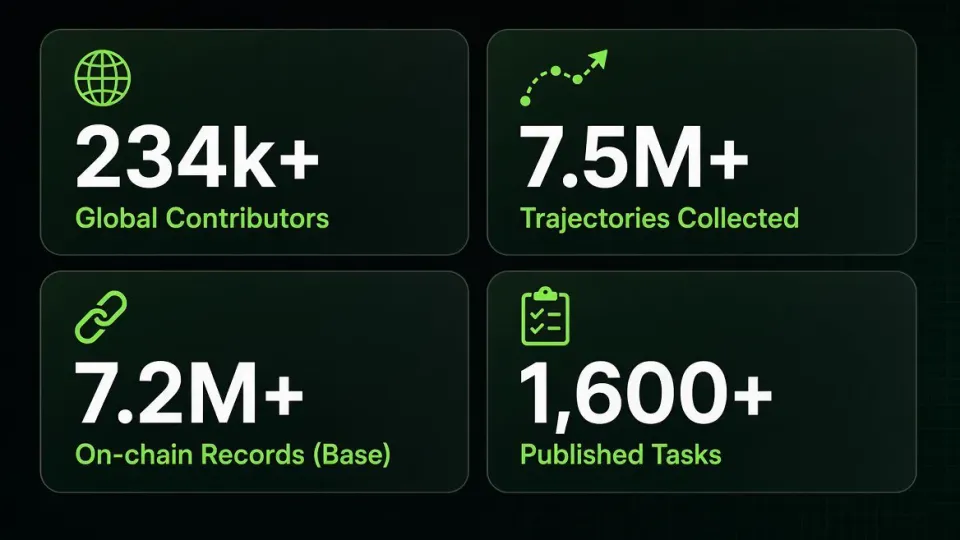
本站观察:材料未说明数据验证机制、参与者激励方式、隐私与质量控制流程,也未给出已生成轨迹数量或模型性能指标。
本站观察:IsaacSim为NVIDIA的机器人仿真工具,材料将其作为数据增强手段提及,但未说明具体配置或实验设置。
本站观察:材料未提供Axis Robotics的公司背景、团队信息或产品发布状态,无法判断所述系统是已上线产品还是概念演示。
材料仅为社交媒体帖文及其引用内容,所有关于成本、规模、链上记录和泛化能力的说法均为作者单方声称,缺乏独立验证;未提供可核验的数据、实验结论、产品状态或公司背景,本站观察仅为基于文本的推论。
上下文来源:1
本文为来源内容的中文摘要与整理,不代表原文全文翻译。完整信息请查阅来源原文。