AI创新案例
开发者如何用前沿 AI 智能体与 NVIDIA Omniverse 将创意变为仿真应用
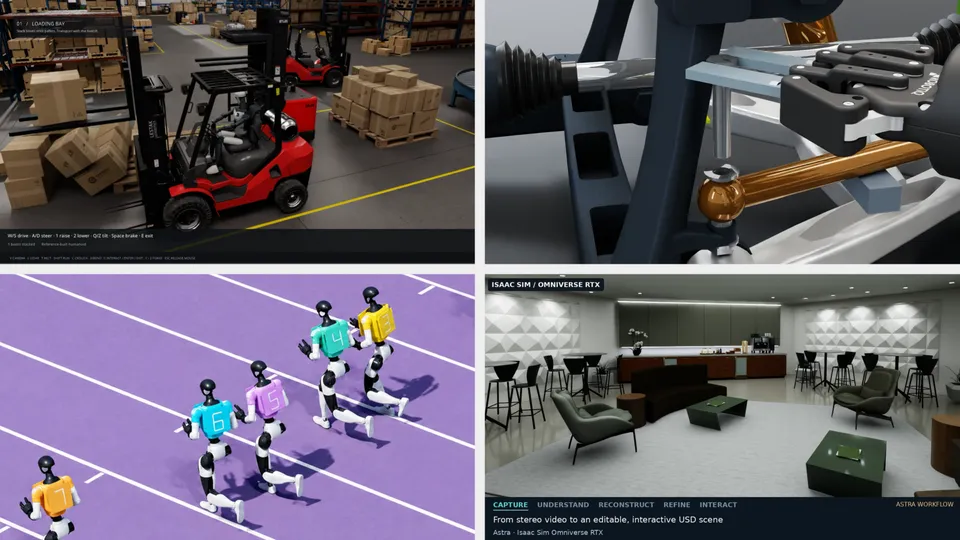
完整中文导读
NVIDIA 开发者用 GPT-6 Astra、Claude Fable 5 等前沿模型驱动 Omniverse 库,通过自然语言指令构建仿真应用。案例包括仓库人形机器人模拟器、基于旧金山 Market Street 的自动驾驶测试环境 Zero to Alpamayo,以及用约三天时间从零创建两个数字孪生并改进两个已有孪生。
中文整理
作者 / 来源:NVIDIA Writers · 原文时间:2026年10月9日 05:06(北京时间)
原作者信息要点
NVIDIA Writers 发布文章,介绍开发者如何结合前沿 AI 模型与 NVIDIA Omniverse 库,把仿真想法变成可运行应用。文中称开发者通过自然语言指令指挥 AI 智能体,审阅结果并引导修改;Omniverse 库提供 GPU 加速的物理、渲染与传感器仿真能力。
文中提到的前沿 AI 模型包括 GPT-6 Astra,并称可查看 NVIDIA 团队及生态开发者的新示例。
仓库人形机器人模拟器:NVIDIA Omniverse 产品经理 Frank DeLise 使用 Astra,把 SimReady 仓库和人形机器人变成带第一人称与第三人称视角的交互式模拟器。他指挥 Astra 连接 Omniverse 库:物理 ovphysx、场景更新 ovstage、渲染 ovrtx、用户界面 ovui,并使用 SimReady(simready-foundation)创建物理场景,Astra 随后生成动画与应用代码。
自动驾驶测试工作流:NVIDIA 仿真技术团队经理 Doyub Kim 要求 Astra 构建 Zero to Alpamayo,一个基于旧金山 Market Street 的可复用仿真环境。Kim 指挥 Astra 先梳理工作流,再分阶段连接资产创建、交通、Omniverse RTX 传感器仿真和 Alpamayo 驾驶,并逐项检查集成。另一项 Cosmos3-Nano 实验改变录制仿真视频中的天气与光照,用于比较驾驶模型在相同场景不同条件下的反应。
传感器差异与数字孪生:负责 RTX 传感器验证的 Ashley Reid 指挥 Astra 和 Claude Fable 5 智能体,将 ovrtx 相机与原始 LiDAR 输出同录制数据比较。智能体从零创建两个数字孪生,并改进两个已有孪生。约三天内,Reid 引导迭代流程:智能体测量差异、创建或修改 OpenUSD 场景并检查结果,改动涉及缺失物体、几何与材质,验收取决于相机和 LiDAR 指标。文中建议先用 ovrtx 最小 Python 示例渲染 OpenUSD 场景,再定义传感器度量与录制数据比较。
Robo Olympics:负责 NVIDIA Omniverse 工程与产品的 Tae Kim 使用体育视频和自然语言指令,引导 Astra 构建 Robo Olympics,测试模拟 Unitree G1 人形机器人完成体育动作。在 Kim 指导下,Astra 构建控制器并通过物理试验改进。Newton 物理引擎模拟行为,开源 NVIDIA Warp 框架加速计算,ovrtx 渲染场景与虚拟相机图像。一项实验中,机器人在 100 次仿真试验中 64 次越过单个栏架,试验为 Kim 改进机器人时机与控制提供反馈。
机器人拆解测试:NVIDIA OpenUSD 高级产品经理 Jens Jebens 指挥 Astra 在 PTC Onshape 中建模汽车悬架,并在 NVIDIA Isaac Sim 中配置。借助 Astra,Jebens 探索了由仿真提供信息的 CAD 与工具修订。智能体测量可用空间,设计出机器人可用来够到悬架螺栓的扳手。Jebens 报告在仿真中成功拆下悬架部件。文中称这为机器人策略训练提供起点,并提到可查看 Onshape 导入器指南。
国际空间站浏览器应用:NVIDIA 工程总监 Nic Johns 提示 Astra 将 NASA 资产组装成带遥测数据的 OpenUSD 国际空间站模型。Johns 用单条提示构建应用,再用后续提示把场景转到地球白昼侧以显示行星。工作流使用 Blender 准备资产,Omniverse 库负责渲染(ovrtx)、场景运行时(ovstage)和流式传输(ovstream)。应用把 3D 模型与运行数据带入浏览器,Johns 通过提示与修正引导开发。文中提到可尝试 Omniverse Real-Time Viewer 技能。
将拍摄房间转为测试环境:NVIDIA Isaac 工程应用团队的 Chirag Majithia 指挥 Astra 把立体相机拍摄转为可编辑 OpenUSD 工作室。工作流结合 PyCuSFM、FoundationStereo 和 nvblox 进行重建,由用户审阅引导物体选择与放置。Astra 组装生成资产和 Blender 创作资产,并使用 USD Content Agents 配置物体在仿真中的移动与交互方式。Isaac Sim 测试引导门和抽屉的碰撞与接触修订。该工作室把捕获几何与交互测试连接起来,便于检查间隙与物体行为。文中提到可探索 USD Content Agents。
文末邀请有仿真想法者探索 NVIDIA Omniverse 库,开始用 AI 智能体构建。
本站整理与观察
本站观察:上述内容均来自 NVIDIA Writers 的官方文章,属于厂商自述与项目展示,文中性能数字(如 100 次试验中 64 次越过栏架)为作者报告,本站未独立验证。
本站观察:文章列举的多个项目共同呈现一种工作模式,即开发者用自然语言指挥 AI 智能体,由智能体连接 Omniverse 各库并生成代码或场景,开发者负责审阅与修正。这一模式是否可推广到文中未提及的任务类型,材料未提供依据。
本站观察:文中出现的 GPT-6 Astra、Claude Fable 5、Cosmos3-Nano 等模型名称及版本,均按原文保留,本站无法核实其发布状态与能力边界。
本站观察:文章给出的入门路径包括 ovrtx 最小 Python 示例、Onshape 导入器指南、USD Content Agents 和 Omniverse Real-Time Viewer 技能,但材料未提供这些资源的具体链接或使用条件。
本文仅依据 NVIDIA Writers 提供的文章文本整理,未独立核实任何项目、模型版本、性能数字或产品能力。文中所有项目细节、试验结果与工具名称均为原作者陈述,本站观察部分为基于文本的推论,不构成验证结论。材料未包含发布日期、模型可用性、硬件要求或第三方评测,相关判断需以 NVIDIA 官方后续信息为准。
本文为来源内容的中文摘要与整理,不代表原文全文翻译。完整信息请查阅来源原文。