AI 与硬件
Michael Jantzen 的机器人展亭概念:无人时才重排布局
完整中文导读
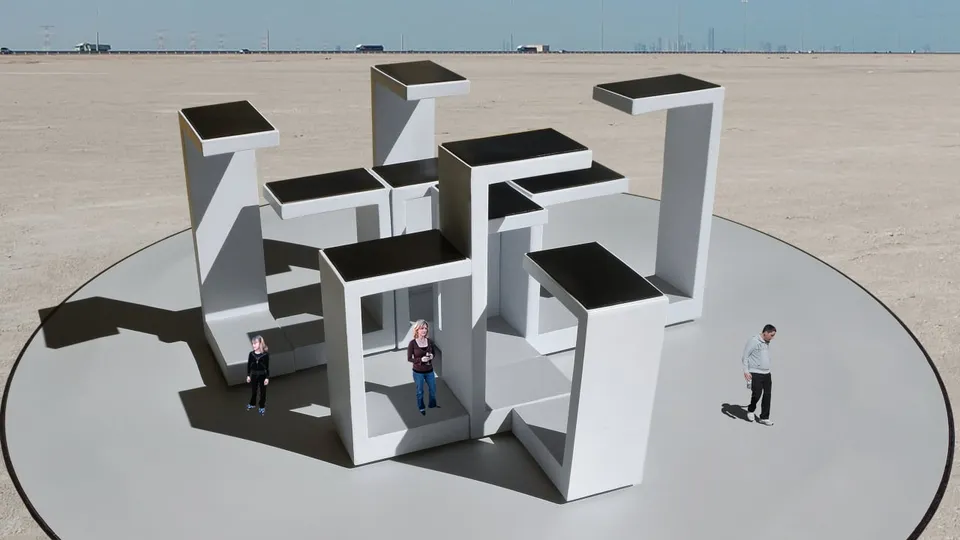
Michael Jantzen 提出未建成的公共艺术概念 Self-Assembling Robotic Environments,由可自行移动的 C 形建筑模块组成,每个模块把地板、墙和屋顶合为一体,地板内藏计算机、传感器、电机、车轮和电池,可前后左右移动。
中文整理
作者 / 来源:JC Torres · 原文时间:2026年10月14日 00:20(北京时间)
原作者信息要点
文章介绍的是 Michael Jantzen 提出的“Self-Assembling Robotic Environments”(自组装机器人环境)概念,属于未建成的公共艺术方案。
该方案设想由可移动的建筑单元组成公共展亭,在无人时重新排列布局,有人进入时暂停移动,让访客先体验一种布局,之后空间再为另一组人改变。
每个单元把地板、墙和屋顶组合成一个大型 C 形剖面,像两侧敞开的简易遮蔽物。有两种版本,高度约 10 英尺和 14 英尺,宽度均为 4 英尺。多个单元放在一起可形成通道或带顶的角落,分开后又能提供不同的游走空间。
每个地板内装有计算机、传感器、电机、轮子和电池,使整个单元能前进、后退或侧向移动,墙和屋顶随之移动。机器人不是搭建完就撤走的设备,而是建筑本身的一部分。
模块据称会用人工智能通过多数同意来决定各自位置,但方案没有说明如何评估可能的排列方式。
屋顶除遮蔽外,顶部太阳能电池可为地板内的电池充电,使供电留在每个可移动单元内。方案未说明移动需要多少能量。
黑色周界会标出机器人活动范围,将其限制在圆形场地内。传感器监测进入该空间的人或物体,并暂停所有模块直到区域清空。
预期顺序是:空置时重新排列,访客在内时保持位置。文章指出,检测到访客与安全停止并不等同,方案未确定制动距离或结构性能;抬高的地板部分也需要无障碍进入方式。
对访客而言,停留本身可能成为互动的一部分:坐在某个遮蔽角落一段时间,该布局会保留到所有人离开;后来的一组人可能遇到不同路线或聚集点。
本站整理与观察
本站观察:该方案目前是概念设计,文章明确称其为未建成项目,因此关于人工智能决策、太阳能供电和传感器暂停机制均属设计设想,而非已验证的运行事实。
本站观察:文章提出的主要工程缺口集中在安全与可达性,包括制动距离、结构性能以及抬高地板的无障碍进入方式;这些是方案落地前需要回答的问题,而非对概念本身的否定。
本站观察:方案把“无人时才重排”作为核心规则,使访客的停留行为与建筑布局的存续产生关联,但文章未提供实现该规则的具体技术路径或测试数据。
材料为单一设计媒体报道,未提供项目图纸、技术规格、测试数据或建设计划;文中关于人工智能多数决策、能耗、制动距离和结构性能的表述均来自原作者方案描述,无法独立核实。本站观察部分为基于原文的推论,不代表已验证事实。
本文为来源内容的中文摘要与整理,不代表原文全文翻译。完整信息请查阅来源原文。