AI 与硬件
PneuMesh:气动驱动桁架式变形系统与 Morphing 算法
完整中文导读
PneuMesh 是 Morphing Matter Lab 提出的气动驱动桁架式变形系统,通过气动可变几何桁架实现机器人形态与运动的离散数字化,支持复杂形状与动作的计算设计与数字制造。其核心是气路通道分组与可重构约束设计,将传统方案所需的 67 个控制模块大幅减少,同时不损失变形复杂度。该系统发表于 ACM CHI '22,配套设计工具提供实时仿真,用户可导出关节模型进行 3D 打印并组装。
中文整理
作者 / 来源:Morphing Matter Lab · 原文时间未提供
原作者信息要点
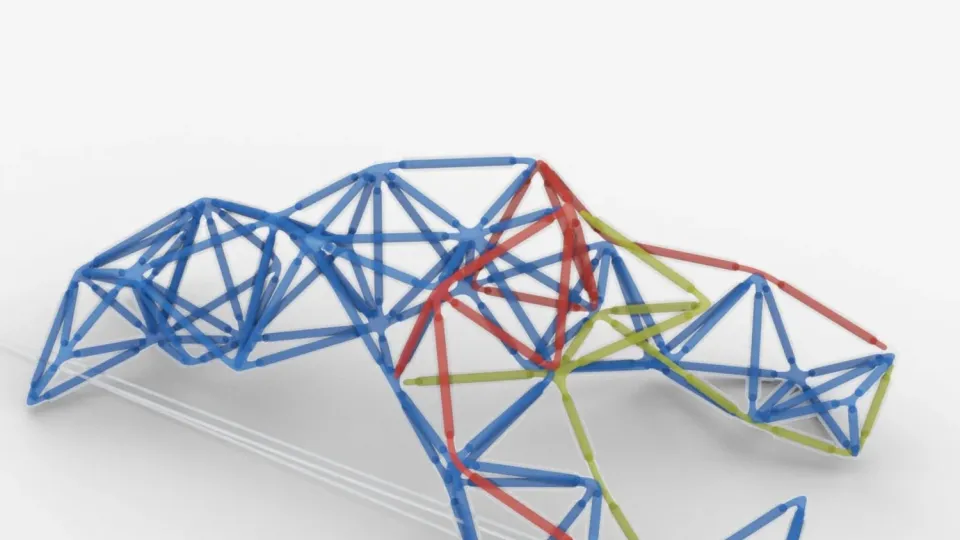
PneuMesh 是一个气动驱动的桁架式变形系统,作者将其定位为通过可变几何桁架(VGT)实现机器人形态与变形的离散数字化。VGT 由可线性伸缩的梁组成四面体单元,多个单元可逼近复杂几何形状;改变各梁长度即可使 VGT 变形并产生复杂运动。
作者称 PneuMesh 利用计算仿真与 AI 技术提供气道连接策略和可重构约束设计,大幅减少控制单元数量而不牺牲变形复杂度。文中给出的对比是:传统方式需要 67 个控制模块(含管路和阀门),而 PneuMesh 将梁选择性分组为若干通道,同一通道同色的梁可同时驱动。
多通道关节设计方面,作者称关节让空气在同一点汇合但独立进入不同通道,并通过几何优化处理该问题:先将所有通道初始化为在关节中心相交的直线,以点序列表示通道,再依据排斥能量、平滑能量和张力能量更新点位置,随后加入球壳与倒钩结构生成关节模型。
收缩比例控制方面,作者描述了一个控制收缩率的阻挡结构:活塞部分有三个孔,阻挡结构可卡入孔中停止收缩。制造流程方面,用户满意结果并点击导出后,工具会自动生成用于 3D 打印的关节模型,用户获得基本单元后组装成设计。
作者称开发了带实时仿真的设计工具,帮助用户设计桁架式变形机器人与设备的形状和运动;一次有七名参与者参与的设计会话表明,PneuMesh 能让用户设计并搭建具有多种形状和功能运动的桁架结构。文中列出的示例包括 Dancing Bot、Living Flower I/II、Running Dog、Dog Standing Up and Laying Down、Globe Fish、Crawling Lobster Claw、Walking Bot、Walking Bot with Gait Transformer、Rocket I/II 等。
该工作发表于 ACM Conference on Human Factors in Computing Systems(CHI '22),作者为 Jianzhe Gu、Yuyu Lin、Qiang Cui、Xiaoqian Li、Jiaji Li、Lingyun Sun、Fangtian Ying、Guanyun Wang、Lining Yao,研究在卡内基梅隆大学 Morphing Matter Lab 完成,部分受美国国家科学基金会 grant ID 052184116 支持。作者还提出 PneuMesh 机器人可作为未来低成本陪伴机器人,由个人定制和制作;并称 AI 设计的多数复杂机器人仍是虚拟角色、难以建造,而此处提出的硬件方案使其更可实际搭建。
本站整理与观察
本站观察:材料将 PneuMesh 的核心贡献归纳为两点,一是用通道分组降低气动控制单元数量,二是用可 3D 打印的多通道关节与自动导出流程降低制造门槛。这两点相互配合,使桁架变形系统从“可设计”走向“可搭建”。
本站观察:材料中“67 个控制模块”是作者给出的传统方案对比数字,属于作者陈述;材料未提供该数字的独立验证或实验条件。
本站观察:七人设计会话是作者用于说明工具可用性的证据,材料未给出参与者背景、任务完成率或量化评估结果,因此不宜据此推断系统在更广泛人群中的易用性。
本站观察:作者关于“低成本陪伴机器人”“由个人定制和制作”的表述属于愿景性判断,材料未给出成本数据、量产可行性或长期使用验证。
本站观察:材料列出的机器人示例名称多为演示项目,材料未说明各示例的尺寸、驱动气压、控制通道数或运动精度,无法据此比较不同设计的复杂度。
本整理仅依据所提供材料,未查阅 CHI '22 论文原文、补充材料或项目页面。材料未包含实验方法、样本量、量化性能指标、成本数据与可复现细节;文中“67 个控制模块”“七名参与者”等数字均转述自作者陈述,未经独立核实。示例机器人仅列名称,缺少参数与验证信息。因此本整理不对系统性能、易用性、成本或可扩展性作事实性断言。
本文为来源内容的中文摘要与整理,不代表原文全文翻译。完整信息请查阅来源原文。