AI 与硬件
GRASP Lab:让机器人用更少数据学会更多任务
完整中文导读
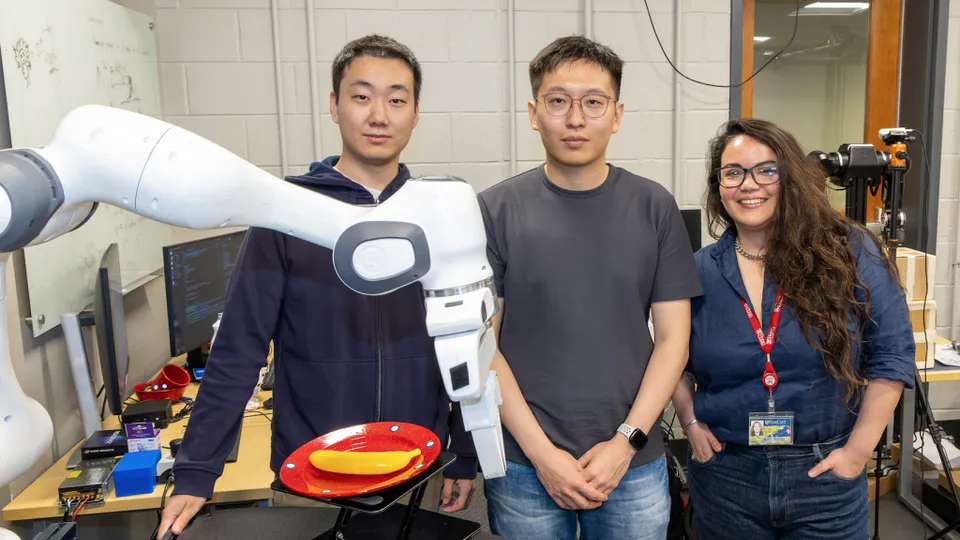
宾夕法尼亚大学 GRASP Lab 的 Figueroa 实验室研究如何让机器人高效学习并适应真实世界的人机交互。SymSkill 系统结合符号规划与动力系统方法,仅用五分钟视频演示即可学习可重组的基本技能,在仿真和真实机器人上完成最多 12 步的长时程任务,并能应对人类干扰和失败后重新规划。另一项工作提出高斯图结构,将已有运动演示转化为工作空间“路线图”,使机器人无需新演示即可零样本泛化到新任务。
两项研究均获 ICRA、CoRL 等会议奖项,实验室正探索与语言模型结合及双臂、人形机器人等方向。
本文为来源内容的中文摘要与整理,不代表原文全文翻译。完整信息请查阅来源原文。